Marmatek

K6D 6 Eksenli Kuvvet ve Tork Sensörü

Teslim Süresi : 4-6 Hafta

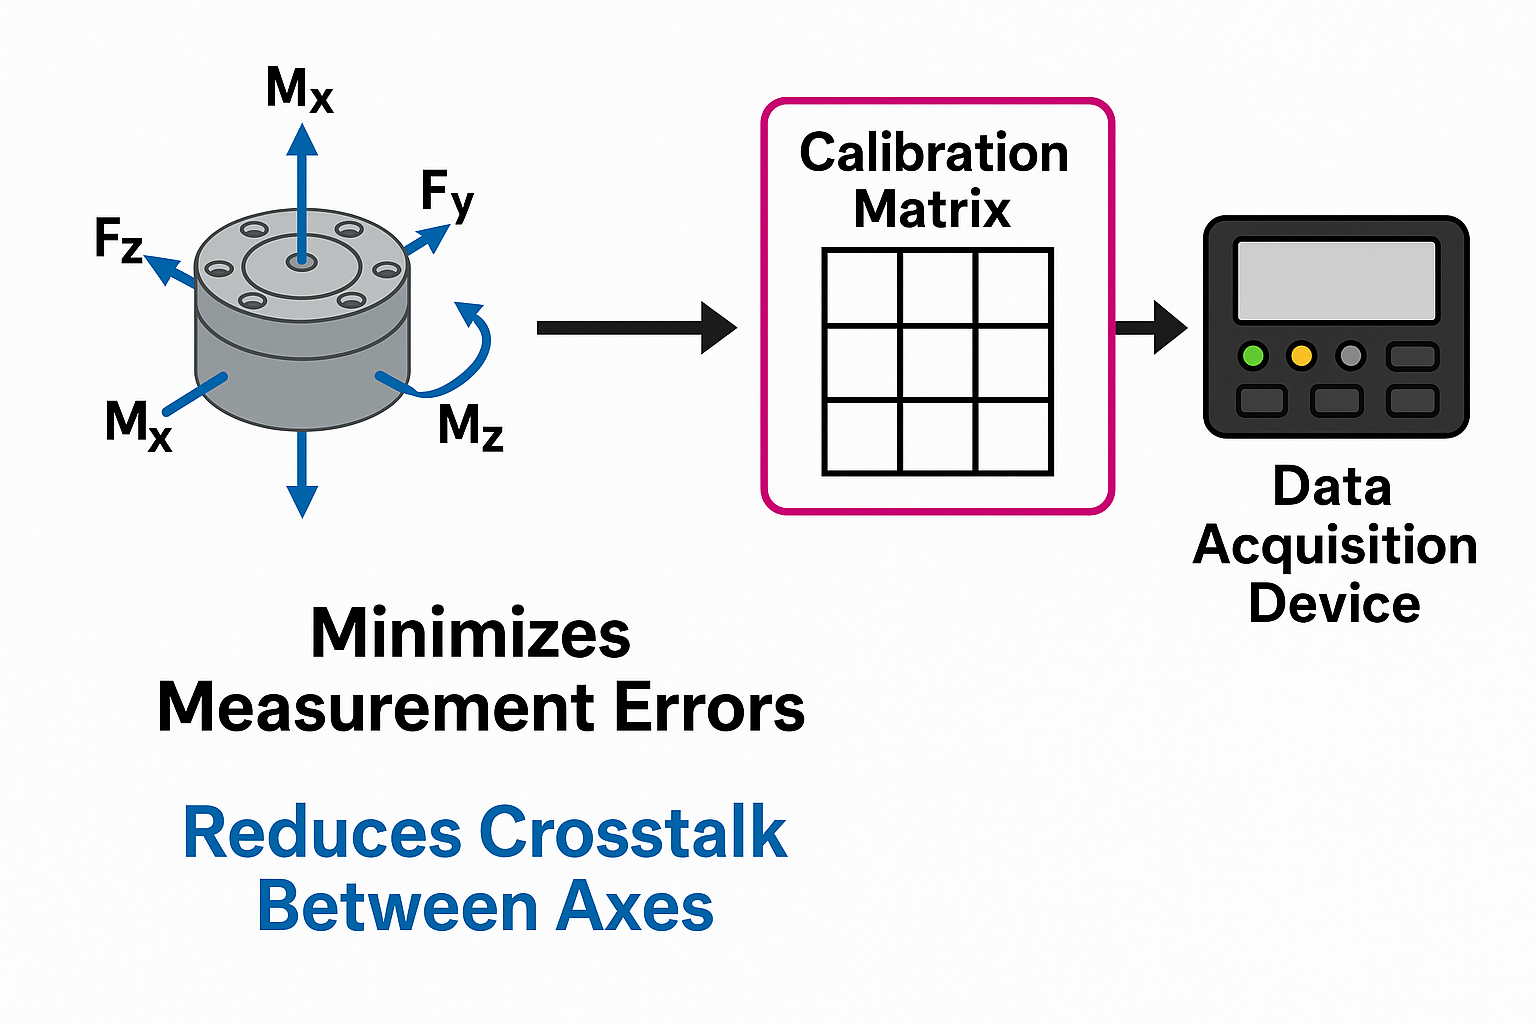
6 eksenli kuvvet/tork sensörleri, haptik uygulamalardan, üretim teknolojisine hassas kontrol gereksinimi olan pek çok uygulamada kullanılmaktadır. K6D Kalibrasyon matrisi ile gelir ve çıkışları hesaplamak için kalibrasyon çarpımı gerektirir. Bu hesaplamaları gerçek zamanlı olarak yapmak için GSV-8DS gibi bir veri toplama ve kontrol sistemine ihtiyaç duyar. Uygulamanıza uygun çalışma aralığı bulamazsanız, teknik dökümanlar sekmesindeki “Özel Çalışma Aralıklı K6D serisi” dökümanını inceleyebilirsiniz.

K6D 6 Eksenli Kuvvet ve Tork Sensörü

K6D 6 eksenli kuvvet ve tork sensörü, birbirine dik üç eksendeki kuvveti (Fx, Fy, Fz) ve üç eksendeki torku (Mx, My, Mz) tek bir gövdede ölçen, flanş tipi bir çok eksenli sensördür. İçinde her biri tam köprü yapısında 6 adet strain gauge devresi bulunur. Me-Systeme K6D ailesi; K6D40, K6D68, K6D80, K6D175 ve K6D300 gibi gövde boyutlarında, nominal yükleri birkaç yüz newtondan yüzlerce kilonewtona kadar uzanan çeşitli ölçüm aralıklarıyla sunulur. Üretici Me-Systeme‘dir.

K6D 6 eksenli kuvvet ve tork sensörü nasıl çalışır?

Me-Systeme K6D’nin çıkışı doğrudan N veya Nm değil, altı köprüden gelen ham mV/V sinyalleridir. Bu 6 sinyalden kuvvet ve tork değerlerini elde etmek için sensöre ait kalibrasyon matrisi ile çarpım yapılması zorunludur. Matris, çıkış sinyalleri ile Fx, Fy, Fz ve Mx, My, Mz arasındaki matematiksel ilişkiyi tanımlar ve eksenler arası karışmayı (crosstalk) azaltır. Kalibrasyon verisi her sensör için ayrı ayrı belirlenir ve belgelenir.

Matris hesabı, GSV-8DS gibi uyumlu bir ölçüm yükselticisinde tanımlanabilir. Bu cihaz kuvvet ve tork değerlerini hesaplayıp USB veya analog çıkış olarak verir. Ayrıca ücretsiz GSVmulti yazılımıyla ölçüm sonuçları görüntülenebilir, kaydedilebilir ve dışa aktarılabilir. Daha yüksek hassasiyet gereken uygulamalar için ikinci dereceden Matrix Plus kalibrasyonu seçilebilir; üretici bu durumda ölçüm hatasının %0,2 ile %0,5 arasına inebildiğini belirtir.

Öne çıkan özellikler

  • Çekme/basma yönünde çalışan, strain gauge teknolojili 6 bileşenli ölçüm
  • Doğruluk sınıfı ±%0,2; K6D68 ve K6D80 için bağıl histerezis %0,1 FS
  • Anma çıkışı yaklaşık 0,4 mV/V (K6D68 için 0,4 mV/V, K6D80 için 0,8 mV/V); besleme 1–5 VDC aralığında
  • Sıfır sinyali, standart sıcaklık kompanzasyonlu modellerde ±1,5 mV/V aralığındadır
  • Sıcaklığın sıfıra etkisi 0,1 %FS/K, duyarlılığa etkisi 0,05 %RD/K (K6D68 ve K6D80 verisi)
  • Kompanze sıcaklık aralığı -10 … +70 °C, çalışma sıcaklığı -10 … +85 °C
  • IP65 koruma sınıfı; K6D80 ve K6D300 için paslanmaz çelik gövde, K6D68 ve K6D80’in düşük aralıklı versiyonlarında alüminyum alaşım
  • K6D68 ve K6D80 için eksenler arası karışma 1 %FS; K6D300’de 0,5 %FS
  • K6D68 için doğal frekans 2,3 kHz

Model ve ölçüm aralıkları

  • K6D40: Fx, Fy 50 N–500 N, Fz 200 N–2 kN, Mx, My 5–20 Nm
  • K6D68: Fx, Fy 1–10 kN, Fz 2–20 kN, moment 20–500 Nm
  • K6D80: Fx, Fy 500 N–5 kN, Fz 1–15 kN, moment 20–250 Nm
  • K6D175: Fx, Fy 10–50 kN, Fz 20–100 kN, Mx, My 1–5 kNm
  • K6D300: Fx, Fy 400 kN, Fz 800 kN, moment 40 kNm

Hexapod tipi yapıda Fz nominal kuvveti genellikle Fx ve Fy’ye göre 2–3 kat daha yüksektir. Uygun aralığı bulamazsanız üreticinin özel çalışma aralıklı K6D serisi dokümanı incelenebilir.

Nerelerde kullanılır?

Üretici, Me-Systeme K6D ailesinden K6D68 ve K6D80 için robotikte çarpışma algılama, teach-in, varlık veya hata algılama, kuvvet ya da tork kontrollü çalışma, tıp teknolojisi, protez ve ortopedi, yürüyüş analizi, spor hekimliği, konfor ve ergonomi ölçümleri ile birleştirme ve montaj proseslerinin izlenmesini önerir. K6D300 ise robotik, otomasyon teknolojisi ve havacılık uygulamaları için tasarlanmıştır.

Sisteme entegrasyon

Mekanik bağlantı, uç yüzeylerdeki halka biçimli alanlardan, vidalı deliklerle yapılır; K6D68’de 6x M10x1,5, K6D80’de 6x M8x1,25, K6D300’de 12x M30 dişli delik kullanılır. Halkanın iç tarafına kuvvet uygulanmaz. Elektriksel bağlantı modele göre değişir: 5 m kablo (rakor), MP11 24 kutuplu konnektör, M16 yuvarlak konnektör veya K6D300’de iki adet 27 kutuplu UP13 konnektör. K6D300’ün 12 çıkış kanalı, iki GSV-8DS ile yedekli ölçüme ya da yalnızca 6 kanalla tek yükselticiyle kullanıma izin verir.

Kalibrasyon matrisi, 20 kN’a kadar olan modellerde K6D matrisi, 20 kN üzerindekilerde K6D matrisi HL olarak verilir. Aynı kategoride K6D27 6 Eksenli Kuvvet ve Tork Sensörü daha küçük yükler için, K3D 3 Eksenli Kuvvet Sensörü ise yalnızca üç kuvvet bileşeni gereken durumlar için değerlendirilebilir. Diğer seçenekler için Çok Eksenli Kuvvet ve Tork Sensörleri kategorisine bakabilirsiniz.

Uygulamanıza uygun K6D 6 eksenli kuvvet ve tork sensörü modeli, kalibrasyon tipi ve ölçüm yükselticisi seçimi için Marmatek mühendislik ekibinden teknik destek ve teklif alabilirsiniz.

Kalibrasyon TipiAçıklamaDoğruluk AralığıMatrix-Plus
SL/22 noktalı temel doğrusal kalibrasyon%2–5’e kadar❌ Hayır
SL/4Daha fazla ölçüm noktası%1–2❌ Hayır
SL/6Gelişmiş kalibrasyon + Matrix-Plus%0.2–0.5✅ Evet
SL/10En yüksek hassasiyet, 10 noktalı%0.2’ye kadar✅ Evet
  • K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)

Çok eksenli kuvvet ve tork sensörleri

Mart 24th, 2020|

6 EKSENLİ KUVVET ve TORK SENSÖRLERİ K6D ve F6D serisi sensörler, uzayda 3 yönde kuvvet (Fx, Fy, Fz) ve 3 yönde tork (Mx, My, Mz) ölçebilen 6 bileşenli sensörlerdir. Sensör içerisinde, her biri tam köprü yapısında olan 6 adet strain gauge devresi bulunur. Bu devrelerden gelen sinyaller, 24 pinli bir konnektör aracılığıyla veri toplama cihazına iletilir. Bu 6 ham sinyalden fiziksel kuvvet ve tork değerlerini elde etmek için bir kalibrasyon matrisi kullanılması zorunludur. Bu matris, 6 çıkış sinyali ile Fx, Fy, Fz kuvvetleri ve Mx, My, Mz momentleri arasındaki matematiksel ilindaki matematiksel ili\u015kiyi tanımlar. Sensör doğruluğu ve eksenler arası [...]

Genel Özellikler
Ürün Ailesi

|

Sensör Tipi

Mekaniksel Yapısı

Eksen Sayısı

Marka

Model

| | | |

Kuvvet Ölçüm Aralığı (Fz)

| | | | | | | | | | |

Kuvvet Ölçüm Aralığı (Fx)

| | | | | | | | |

Kuvvet Ölçüm Aralığı (Fy)

| | | | | | | | |

Tork Ölçüm Aralığı (Mz)

| | | | | | | | | | |

Tork Ölçüm Aralığı (Mx)

| | | | | | | | |

Tork Ölçüm Aralığı (My)

| | | | | | | | |

Sensör Teknolojisi

Mekaniksel Özellikler
Aşırı dayanım oranı %

|

Üretim Materyali

IP Koruma Sınıfı

Doğal Frekans (Hz)

| | |

Sıcaklık Parametreleri
Kompanze Çalışma Sıcaklığı

Çalışma Sıcaklığı

Elektriksel Özellikler
Duyarlılık (Çıkış Sinyali)

Çıkış sinyal tipi

Sıfır çıkış gerilimi

Besleme Gerilimi

Elektriksel Konnektör

| | |

Kablo Uzunluk (Dahili)

Performans
Doğruluk %

Doğrusalsızlık (%FSO)

|

Histerezis %

Sıcaklığın Sıfıra Etkisi

Sıcaklık Duyarlılık Etkisi

Sensör Çalışma Yönü

Mekaniksel Bağlantı Vidası

| |

Kalibrasyon Belgesi

|

Teknik Dökümanlar

K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D Kullanım Kılavuzu
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D Sensör Ailesi Karşılaştırma Tablosu
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)Özel Çalışma Aralıklı K6D Serisi
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D68_CG.pdf (Kablolu)
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D68_CG.pdf (Kablolu) 2D ve 3D Çizim Dökümanları
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D40_MP11 (Konnektörlü)
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D40_MP11 (Konnektörlü) 2D ve 3D Çizim Dökümanları
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D40_CG.pdf (Kablolu)

K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D40_CG.pdf (Kablolu) 2D ve 3D Çizim Dökümanları

K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D80_MP11.pdf (Konnektörlü)
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D80_MP11.pdf (Konnektörlü)) 2D ve 3D Çizim Dökümanları
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D80_CG.pdf (Kablolu)
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D80_CG.pdf (Kablolu) 2D ve 3D Çizim Dökümanları
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D300.pdf
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D300 2D Çizim Dökümanları
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D175.pdf
K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)K6D175 2D ve 3D Çizim Dökümanları

  • K6D 6 Eksenli Kuvvet ve Tork Sensörü Tork Sensörleri, Çok Eksenli Kuvvet ve Tork Sensörleri, Kuvvet Sensörleri (Load Cell)

Çok eksenli kuvvet ve tork sensörleri

Mart 24th, 2020|

6 EKSENLİ KUVVET ve TORK SENSÖRLERİ K6D ve F6D serisi sensörler, uzayda 3 yönde kuvvet (Fx, Fy, Fz) ve 3 yönde tork (Mx, My, Mz) ölçebilen 6 bileşenli sensörlerdir. Sensör içerisinde, her biri tam köprü yapısında olan 6 adet strain gauge devresi bulunur. Bu devrelerden gelen sinyaller, 24 pinli bir konnektör aracılığıyla veri toplama cihazına iletilir. Bu 6 ham sinyalden fiziksel kuvvet ve tork değerlerini elde etmek için bir kalibrasyon matrisi kullanılması zorunludur. Bu matris, 6 çıkış sinyali ile Fx, Fy, Fz kuvvetleri ve Mx, My, Mz momentleri arasındaki matematiksel ilindaki matematiksel ili\u015kiyi tanımlar. Sensör doğruluğu ve eksenler arası [...]

Go to Top