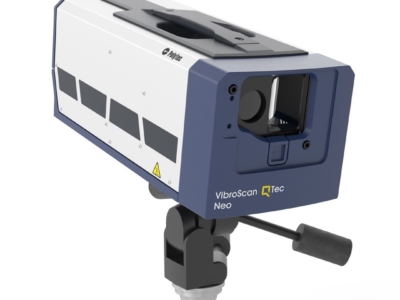
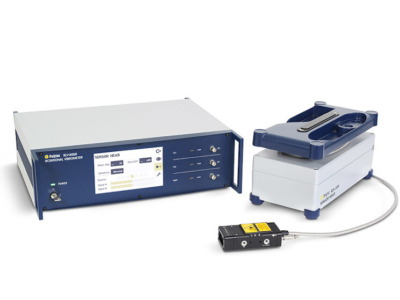
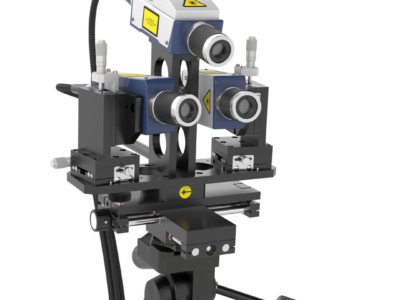
RoboVib yapısal test istasyonu, PSV-500-3D tarama vibrometresini çok eksenli bir endüstriyel robota monte ederek deneysel modal analiz için gereken titreşim verisini otomatik toplar. Yukarıdaki açıklamada anlatılan avantajların arkasındaki yapıyı, teknik değerleri ve iş akışını burada ayrıntılandırıyoruz.
RoboVib yapısal test istasyonu nasıl çalışır?
PSV-500-3D, nesnenin görünen yüzeyinden bölüm bölüm sapma şekli verisi alır. Araç gövdesi gibi karmaşık geometrilerde tarama kafaları birkaç kez yeniden konumlandırılarak tüm görüşler kapsanır; parçalı ölçümler sonra birleştirilerek bütün bir görüntü elde edilir. İstasyon bu konumlandırmayı robotla otomatikleştirir. Altı dönme ekseni sayesinde tüm uzaysal serbestlik derecelerine erişilir. Ölçüm hacmini büyütmek için ek bir doğrusal eksen kullanılabilir ya da ikinci bir robot paralel ölçüm yaparak verimi iki katına çıkarır.
Üç adımlı iş akışı
- Hazırlık: Ölçüm ağı FE modelinden içe aktarılır veya geometri tarayıcıyla tanımlanır; robot yolu öğretilir ve segmentler belirlenir.
- Otomatik veri toplama: Robot kafaları konumdan konuma taşır, her segment taranır. Her ölçüm noktası doğrudan bir FE düğüm noktasına karşılık gelir ve bu aşama insan müdahalesi olmadan, mesai dışında yürütülebilir.
- Analiz ve son işlem: Animasyonlu sapma şekilleri ile frekans ve faz bilgisi modal analiz yazılımına veya sonraki işlemlere aktarılır; sonuçlar FE modelinin güncellenmesinde kullanılır.
Teknik özellikler
- Bileşenler: gerekli çalışma alanına uygun KUKA robot, isteğe bağlı KUKA doğrusal eksen, PSV-500-3D tarama vibrometresi ve RoboVib yazılımı
- Frekans bant genişliği: 1D modda 25 MHz, 3D modda 5 MHz
- Hız aralığı: 30 m/s’ye kadar
- Çözünürlük: 0,005 µm s⁻¹/√Hz’ye kadar
- Hedef veri: test nesnesinin koordinat sisteminde, Kartezyen koordinatlarda frekans tepki fonksiyonları
- MIMO: 8 referans kanalına ve 4 ilişkisiz sinyal jeneratörü kanalına kadar, temel bileşen analizi
- Veri alışverişi: yaygın dosya formatlarında, ASAM ODS dahil, geometri ve titreşim verisi aktarımı; Polytec File Access ile Visual Basic, C++ veya MATLAB üzerinden erişim
Seçim kriterleri ve opsiyonlar
Temel konfigürasyon bir PSV-500-3D ve bir endüstriyel robottan oluşur; PSV yazılımı ve RoboVib yazılımı veri toplamayı ve robot konumlandırmasını yönetir. İşbirliği yapmayan yüzeylerde yüzey hazırlığını azaltmak, daha uzak mesafeden ölçüm yapmak veya yapısal ayrıntıları daha yüksek sinyal gürültü oranıyla incelemek için isteğe bağlı PSV Xtra düşünülebilir. Gizli noktalar için harici ivmeölçer verisi sisteme dahil edilebilir. Ayrıca geometri taraması, FE modeli ile gerçek numune geometrisi arasındaki sapmaları görünür kılar. Bakım açısından yalnızca 3 sensörün iki yılda bir kalibre edilmesi gerekir.
Alternatif Polytec çözümleri
Robotlu otomasyona ihtiyaç duymayan, tek noktalı veya daha taşınabilir ölçümlerde VibroGo ve IVS-500 Endüstriyel Lazer Vibrometre uygun olabilir. Tüm seçenekler için lazer vibrometreler kategorisine bakabilirsiniz. Sistem, Polytec tarafından geliştirilir.
Test nesnenize ve ölçüm alanınıza uygun RoboVib yapısal test istasyonu konfigürasyonu için Marmatek mühendislik ekibinden teknik destek ve teklif alabilirsiniz.

 Ürün Broşürü